
¿Cómo funcionan y qué desafíos enfrentan los vehículos autónomos?
Un análisis detallado sobre la tecnología, historia, niveles de automatización y los retos legales y de seguridad que definen el desarrollo de los vehículos autónomos.
En pocas palabras
- SAE International clasifica la automatización en seis niveles, del 0 (manual) al 5 (totalmente autónomo).
- El primer taxi autónomo del mundo fue lanzado por nuTonomy en Singapur en agosto de 2016.
- Los vehículos autónomos utilizan una combinación de sensores como lidar, radar, cámaras y GPS para percibir su entorno.
- La Convención de Viena sobre la Circulación Vial de 1968 fue reformada en 2016 para permitir funciones automatizadas.
- Empresas como Waymo y Cruise operan actualmente servicios de robotaxis en diversas ciudades de Estados Unidos.
¿Cómo funcionan y qué desafíos enfrentan los vehículos autónomos?
Los vehículos autónomos, también conocidos como robóticos o sin conductor, son sistemas capaces de percibir su entorno y navegar sin intervención humana directa. A través de una combinación de sensores avanzados y algoritmos de inteligencia artificial, estos vehículos interpretan información del medio para identificar rutas, obstáculos y señalización, permitiendo que el usuario se limite a seleccionar el destino.
¿Qué tecnologías permiten a un vehículo percibir su entorno?
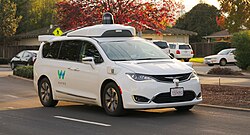
Para operar de forma autónoma, los vehículos utilizan una compleja red de sensores que incluye cámaras, radares, sistemas lidar y receptores GPS. Estos componentes recopilan datos en tiempo real que son procesados para construir un modelo tridimensional del entorno. El sistema de navegación inercial (INS), que emplea acelerómetros y sensores de rotación, es crucial para complementar la precisión del GPS, permitiendo al vehículo conocer su posición, velocidad y orientación con exactitud.
¿Cómo se clasifican los niveles de automatización en la conducción?
SAE International ha establecido una taxonomía de seis niveles, desde el 0 hasta el 5, para estandarizar las capacidades de estos sistemas. En los niveles 0 a 2, el conductor debe supervisar constantemente la conducción. A partir del nivel 3, el vehículo puede gestionar situaciones de tráfico, aunque el conductor debe estar listo para intervenir. Los niveles 4 y 5 representan la automatización avanzada, donde el vehículo puede operar sin supervisión humana, siendo el nivel 5 capaz de circular en cualquier condición meteorológica y geográfica.
¿Cuál es el origen histórico de los vehículos autónomos?
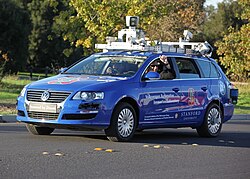
La visión de vehículos sin conductor se remonta a la Exposición Universal de 1939, donde Norman Bel Geddes presentó un modelo de vehículo eléctrico guiado por circuitos en la carretera. Décadas más tarde, en los años 80, investigadores como Ernst Dickmanns en la Universidad de Múnich lograron avances significativos mediante la visión computarizada. Paralelamente, agencias como DARPA en Estados Unidos impulsaron el uso de radares y láseres, sentando las bases para los prototipos modernos que hoy recorren ciudades en todo el mundo.
¿Qué papel juega el aprendizaje automático en la toma de decisiones?
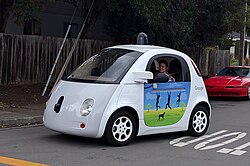
A diferencia de la programación tradicional basada en reglas rígidas, los vehículos autónomos modernos emplean algoritmos de machine learning. Estos sistemas se entrenan con vastas bases de datos de imágenes y situaciones de tráfico, permitiendo al vehículo generalizar y aprender a identificar objetos o predecir comportamientos. Mediante modelos probabilísticos, el coche estima la posición futura de peatones y otros vehículos, ajustando sus parámetros internos para mejorar la precisión y seguridad en la toma de decisiones.
¿Cuáles son los principales desafíos legales y de seguridad?
La implementación masiva enfrenta obstáculos regulatorios significativos, ya que las leyes de tráfico tradicionales fueron diseñadas bajo la premisa de un conductor humano responsable. La Convención de Viena sobre la Circulación Vial ha tenido que ser reformada para permitir funciones automatizadas. Además, la seguridad vial sigue siendo una preocupación crítica, evidenciada por incidentes como el atropello mortal en Tempe en 2018, lo que ha obligado a las empresas a suspender pruebas y reforzar los protocolos de seguridad y ciberseguridad ante posibles ataques externos.
¿Qué impacto tienen los robotaxis en la movilidad urbana actual?
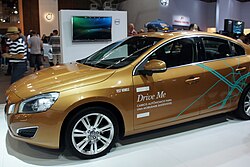
Empresas como Waymo, Cruise y DeepRoute.ai han comenzado a operar servicios de robotaxis en ciudades de Estados Unidos y China. Estos servicios buscan mejorar la accesibilidad para personas que no pueden conducir y optimizar la eficiencia del tráfico. Sin embargo, su integración plantea retos sobre la convivencia con vehículos conducidos por humanos y la necesidad de adaptar la infraestructura urbana, como la gestión de aparcamientos y la señalización, para maximizar los beneficios de esta tecnología.
¿Qué futuro espera a la conducción autónoma?
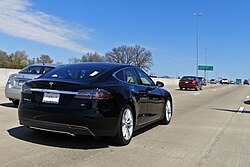
Se espera que para finales de la década, la oferta de servicios de conducción autónoma se expanda a más ciudades globales, incluyendo centros urbanos en Japón y Europa. La evolución dependerá de la madurez de la inteligencia artificial, la estandarización de normativas internacionales y la capacidad de las ciudades para integrar estos sistemas de manera segura. El objetivo final es alcanzar una conducción más eficiente y segura, reduciendo la siniestralidad asociada al error humano.
Sources & Further Reading
- SAE International, J3016 Taxonomy and Definitions for Terms Related to On-Road Motor Vehicle Automated Driving Systems.
- Inagaki, T. & Sheridan, T. B., "A critique of the SAE conditional driving automation definition", Cognition, Technology & Work, 2019.
- Godoy, J. et al., "A DRIVERLESS VEHICLE DEMONSTRATION ON MOTORWAYS AND IN URBAN ENVIRONMENTS", TRANSPORT, 2015.
- Waymo, "Vehículos autónomos - Transporte privado a pedido", https://waymo.com/intl/es/.
- NHTSA, "Automated Vehicle Test Tracking Tool", https://www.nhtsa.gov/automated-vehicle-test-tracking-tool.
Tu voto se guarda en este dispositivo.