¿Qué es exactamente un sistema de referencia y cómo se define en la física?
Conozca qué es un sistema de referencia en física, su diferencia frente a los sistemas de coordenadas y cómo se aplica en la mecánica clásica y relativista.
En pocas palabras
- Un sistema de referencia es el conjunto de convenciones usadas por un observador para medir magnitudes físicas como la posición.
- Los marcos de referencia observacionales difieren de los sistemas de coordenadas matemáticos, siendo el primero un concepto físico de movimiento.
- En relatividad general, un sistema de referencia se define formalmente como un campo vectorial de observadores locales.
¿Qué es exactamente un sistema de referencia y cómo se define en la física?
En el estudio de la física y la mecánica, un sistema de referencia constituye el conjunto de convenciones que un observador emplea para medir la posición, la trayectoria y otras magnitudes físicas de un objeto o sistema. A través de este artículo, el lector comprenderá la diferencia fundamental entre el marco físico de movimiento y el lenguaje matemático de las coordenadas, así como sus aplicaciones en la mecánica clásica y relativista.
¿Cómo se diferencia un marco de referencia observacional de un sistema de coordenadas?
Un marco de referencia observacional es un concepto físico relacionado directamente con el estado de movimiento, mientras que un sistema de coordenadas es un concepto puramente matemático que funciona como un lenguaje para describir las observaciones. Un observador situado en un marco de referencia dado puede elegir libremente utilizar cualquier sistema de coordenadas —ya sea cartesiano, polar, curvilíneo o generalizado— sin que ello altere su estado de movimiento físico. Esta distinción evita confusiones comunes señaladas por físicos como Brillouin y John D. Norton, quienes enfatizan que los marcos difieren únicamente cuando definen diferentes espacios de reposo o tiempos simultáneos.
¿Cuáles son los elementos esenciales de un sistema de referencia en la mecánica newtoniana?
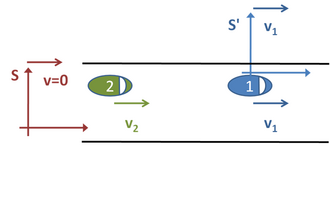
En la física clásica, un sistema de referencia cartesiano se compone formalmente de un punto de referencia arbitrario —habitualmente vinculado a un objeto físico— que sirve como origen de distancias, un conjunto de ejes ortogonales para determinar direcciones espaciales, y un origen temporal que marca el instante inicial de la medición. Adicionalmente, se requiere un sistema de unidades convencional, como el Sistema Internacional de Unidades, que emplea el metro para el espacio y el segundo para el tiempo. Para movimientos rectilíneos basta con un eje, mientras que en planos o espacios tridimensionales se emplean dos o tres ejes coordenados respectivamente.

¿Qué papel desempeñan las coordenadas curvilíneas en la mecánica lagrangiana?
Dentro de la formulación de la mecánica clásica lagrangiana, el análisis físico se enriquece mediante el uso de sistemas de referencia más complejos definidos por coordenadas curvilíneas. En estos escenarios, las magnitudes vectoriales o tensoriales se proyectan respecto a los vectores tangentes a las líneas coordenadas en cada punto del espacio. Esto permite adaptar la descripción matemática a las simetrías intrínsecas de problemas físicos específicos, superando las limitaciones de los sistemas puramente cartesianos.

¿Cómo se define un sistema de referencia en la teoría de la relatividad general?
En la teoría de la relatividad, la definición de un sistema de referencia adquiere una complejidad mayor debido a la relatividad del tiempo y a la imposibilidad de establecer un origen de tiempos universal y válido para cualquier observador sin importar su posición espacial. En relatividad general, un sistema de referencia se formaliza mediante un campo vectorial cuyas curvas integrales temporales representan a observadores locales distribuidos en el espaciotiempo. Esto contrasta con los espacios-tiempo estacionarios, donde sí es posible sincronizar un origen temporal común.
¿Qué características definen a un sistema de referencia inercial?
Un sistema de referencia inercial se caracteriza por ser aquel en el cual las leyes del movimiento de Newton son empíricamente adecuadas para pequeñas velocidades, y donde los símbolos de Christoffel derivados de la función lagrangiana se anulan. En tales sistemas no se requiere el uso de fuerzas ficticias —como la fuerza centrífuga o el efecto Coriolis— para explicar el movimiento de las partículas observadas. Cualquier otro sistema que permanezca en reposo o se desplace en línea recta a velocidad constante respecto a un sistema inercial es también considerado inercial.

¿De qué manera influye el aparato de medición en los experimentos de física?
El equipamiento metrológico y los dispositivos de observación asociados a un marco de referencia resultan decisivos en la práctica experimental. En física de partículas, por ejemplo, se distingue frecuentemente entre el marco de laboratorio —donde los detectores se encuentran en reposo, independientemente de si el marco es inercial o no— y el marco del centro de momento o marco COM. Este último simplifica de forma notable el cálculo de las energías y los momentos cinéticos disponibles para generar nuevas partículas durante colisiones de alta energía.
Sources & Further Reading
- Kurt Edmund Oughstun (2006). Electromagnetic and Optical Pulse Propagation 1: Spectral Representations in Temporally Dispersive Media. Springer. ISBN 0-387-34599-X.
- Paul McEvoy (2002). Teoría clásica. MicroAnalytix. ISBN 1-930832-02-8.
- Jean Salençon y Stephen Lyle (2001). Handbook of Continuum Mechanics: Conceptos generales, termoelasticidad. Springer. ISBN 3-540-41443-6.
- John D. Norton (1993). La covarianza general y los fundamentos de la relatividad general: ocho décadas de disputa. Rep. Prog. Phys. 56.
- Richard Wolfson (2003). Simply Einstein. W W Norton & Co. ISBN 0-393-05154-4.
Tu voto se guarda en este dispositivo.