
¿Qué es la teoría del control y cómo funciona en los sistemas dinámicos?
Descubre qué es la teoría del control, sus orígenes históricos con James Clerk Maxwell, los bucles de retroalimentación y los controladores PID.
En pocas palabras
- La teoría del control es un campo interdisciplinario enfocado en el comportamiento de los sistemas dinámicos.
- James Clerk Maxwell sentó las bases matemáticas iniciales del campo en 1868 al analizar los reguladores mecánicos.
- El controlador PID combina términos proporcionales, integrales y derivativos para corregir errores en sistemas automatizados.
¿Qué es la teoría del control y cómo funciona en los sistemas dinámicos?
La teoría del control es un campo interdisciplinario de la ingeniería y las matemáticas que analiza el comportamiento de los sistemas dinámicos. Su propósito central es gobernar las entradas de un sistema mediante un modelo o algoritmo para conducirlo a un estado deseado, minimizando errores y asegurando la estabilidad operativa.
¿Cómo operan los bucles de control y la retroalimentación en un sistema?
Un sistema de control utiliza la realimentación para regular las variables de salida comparándolas con una referencia o punto de consigna. Cuando existe una diferencia entre el valor real y el deseado, se genera una señal de error que el controlador utiliza para aplicar una acción correctiva a través de un elemento de control final, como una válvula.
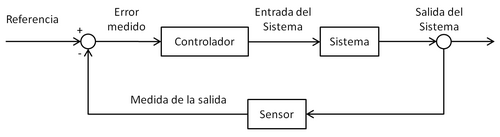
Esta realimentación puede ser negativa, generando una regulación autocompensatoria, o positiva, la cual amplifica los efectos en el sistema. Los controladores de lazo cerrado ofrecen ventajas significativas frente a los de lazo abierto, tales como el rechazo de perturbaciones, la estabilización de procesos inestables y la reducción de la sensibilidad ante variaciones de los parámetros del modelo.
¿Quiénes fueron los pioneros históricos en el desarrollo de la teoría del control?
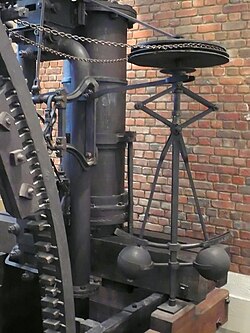
El análisis formal de este campo comenzó en el siglo XIX gracias al físico James Clerk Maxwell, quien describió el funcionamiento de los gobernadores y analizó el fenómeno de la autooscilación en los reguladores centrífugos de las máquinas. Posteriormente, Edward John Routh y Adolf Hurwitz ampliaron estos estudios matemáticos para establecer los criterios fundamentales de estabilidad.
Durante el siglo XX, eventos como la Segunda Guerra Mundial y la posterior carrera espacial impulsaron de forma notable la investigación en sistemas de control automático, guiado de misiles y navegación aeroespacial, ampliando su aplicación a disciplinas como la economía y la inteligencia artificial.
¿Qué es un controlador proporcional-integral-derivativo (PID) y para qué sirve?
Un controlador proporcional-integral-derivativo, conocido comúnmente como controlador PID, es un mecanismo de lazos de control por realimentación ampliamente utilizado en la industria para calcular de forma continua la señal de error entre el valor deseado y la variable medida.
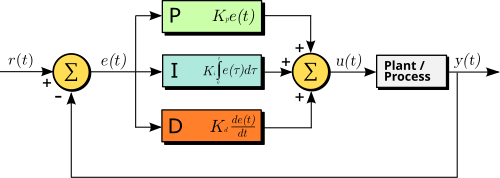
El término proporcional opera con el error actual, el término integral acumula los errores pasados para eliminar desviaciones estáticas, y el término derivativo anticipa el comportamiento futuro evaluando la tasa de cambio del error. Esta combinación permite estabilizar con precisión una gran variedad de procesos industriales analógicos y digitales.
Sources & Further Reading
- William S. (1996). The Control Handbook. New York: CRC Press. ISBN: 978-0-849-38570-4.
- Bennett, Stuart (1992). Una historia de la ingeniería de control, 1930-1955. IET. ISBN: 978-0-86341-299-8.
- Maxwell, J. C. (1868). «On Governors». Proceedings of the Royal Society, 100, 270-283.
- Minorsky, Nicolas (1922). «Estabilidad direccional de cuerpos de dirección automática». Journal of the American Society of Naval Engineers, 34(2), 280-309.
Tu voto se guarda en este dispositivo.