
¿Qué es un filtro comb y cómo funciona en el procesamiento de señales?
Descubre qué es un filtro comb, cómo se clasifican en FIR e IIR, y sus aplicaciones fundamentales en el procesamiento de audio y señales digitales.
En pocas palabras
- Un filtro comb suma una señal original con una versión retrasada de sí misma.
- Los filtros FIR (Feedforward) dependen solo de entradas previas, mientras que los IIR (Feedback) dependen de salidas previas.
- La respuesta en frecuencia de un filtro comb es periódica, creando una serie de picos y valles.
- En los filtros IIR, el sistema es estable solo si el valor absoluto del coeficiente de retroalimentación es menor que 1.
¿Qué es un filtro comb y cómo funciona en el procesamiento de señales?
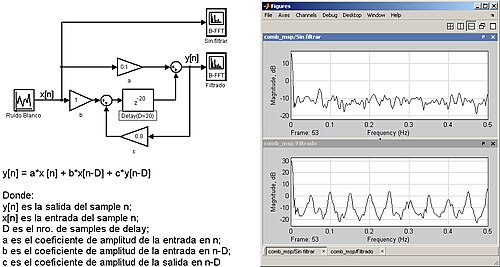
Un filtro comb, o filtro peine, es un sistema de procesamiento de señales que se caracteriza por sumar a la señal original una versión de sí misma retrasada en el tiempo. Este proceso genera interferencias constructivas y destructivas que resultan en una respuesta en frecuencia con picos y valles regularmente espaciados, cuya apariencia visual recuerda a las púas de un peine. Estos filtros son fundamentales en el ámbito del procesamiento digital de señales (DSP) para manipular el contenido espectral de una señal.
¿Cómo se diferencia un filtro comb FIR de uno IIR?
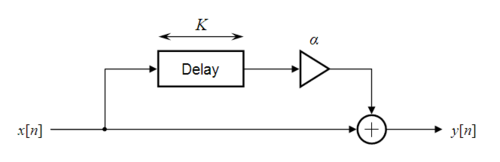
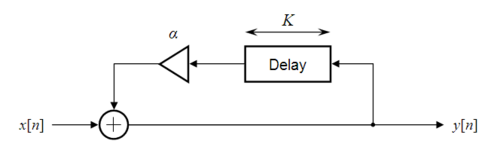
La diferencia principal radica en la estructura de la retroalimentación. Un filtro comb feedforward o FIR (Respuesta Finita al Impulso) depende exclusivamente de los valores previos de la entrada, mientras que un filtro comb feedback o IIR (Respuesta Infinita al Impulso) incorpora valores previos de la propia salida. El filtro FIR se describe mediante la ecuación y[n]=x[n]+αx[n-K], donde K es el retraso y α el factor de escalamiento. Por otro lado, el filtro IIR utiliza la ecuación y[n]=x[n]+αy[n-K], lo que permite una respuesta temporal más prolongada.
¿Qué papel juega el factor de escalamiento α en la respuesta en magnitud?
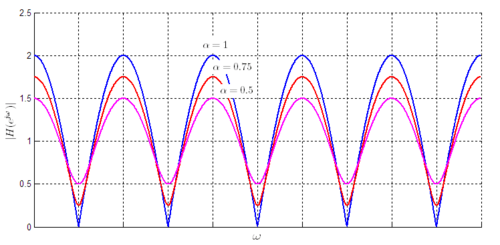
El coeficiente α determina la profundidad de las muescas (notches) y la altura de los picos en la respuesta en frecuencia. En los filtros FIR, cuando α=±1, la amplitud del mínimo llega a cero, creando un "cero" perfecto en la respuesta. En los filtros IIR, el valor de α es crítico para la estabilidad del sistema; el filtro solo es estable si el valor absoluto de α es menor que 1. A medida que |α| aumenta en un filtro IIR, las amplitudes de los picos se incrementan drásticamente.
¿Cómo se interpretan los polos y ceros en el dominio Z?
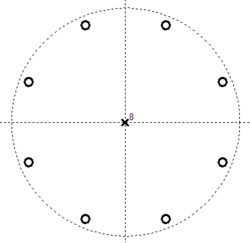
La interpretación de polos y ceros permite visualizar la estabilidad y el comportamiento del filtro en el plano complejo. Para un filtro FIR, los ceros se encuentran igualmente espaciados alrededor de un círculo definido por z^K = -α, mientras que los polos se ubican en el origen (z=0). En contraste, el filtro IIR presenta los polos en las soluciones de z^K = α, lo que explica su naturaleza de respuesta infinita al impulso y su dependencia de la estabilidad del denominador.
¿Es posible implementar filtros comb en tiempo continuo?
Sí, los filtros comb pueden implementarse en el dominio del tiempo continuo utilizando retardos analógicos o sistemas físicos. Las ecuaciones son análogas a las del tiempo discreto, utilizando el retraso τ en lugar de K muestras. La respuesta en frecuencia se analiza mediante la Transformada de Laplace, resultando en funciones de transferencia como H(ω) = 1 + αe^(-jωτ) para el caso FIR. Estas implementaciones comparten las mismas propiedades de periodicidad y comportamiento espectral que sus contrapartes digitales.
¿Cuáles son las aplicaciones prácticas de estos filtros?
Los filtros comb son esenciales en diversas tecnologías. Se utilizan en filtros integradores en cascada (CIC) para operaciones de interpolación y diezmado en sistemas DSP. En el ámbito televisivo, se emplean en decodificadores NTSC para reducir artefactos como el dot crawl. En la producción de audio, son la base de efectos como el flanging y el eco, además de servir para modelar ondas estacionarias acústicas en cavidades cilíndricas.
Sources & Further Reading
- Proakis, J. G., & Manolakis, D. G. (2006). Digital Signal Processing: Principles, Algorithms, and Applications. Pearson Prentice Hall.
- Smith, S. W. (1997). The Scientist and Engineer's Guide to Digital Signal Processing. California Technical Publishing.
Tu voto se guarda en este dispositivo.