
¿Qué es realmente un robot y cuál es su origen histórico?
Descubra qué define a un robot, su historia desde la antigüedad hasta la era moderna, sus aplicaciones industriales y médicas, y los debates éticos actuales.
En pocas palabras
- La palabra robot fue introducida en 1920 por el escritor checo Karel Čapek en su obra de teatro R.U.R.
- El primer robot industrial programable y dirigido de forma digital, denominado Unimate, fue instalado en 1961.
- Isaac Asimov formuló las célebres Tres Leyes de la Robótica en sus relatos de ciencia ficción durante la década de 1940.
- Los sistemas robóticos quirúrgicos, como el sistema Da Vinci, se utilizan en miles de hospitales en todo el mundo para cirugía mínimamente invasiva.
¿Qué es realmente un robot y cuál es su origen histórico?
Un robot es una entidad virtual o mecánica artificial que, en la práctica, funciona como un sistema electromecánico capaz de ofrecer la sensación de tener un propósito propio gracias a su apariencia o sus movimientos. Aunque no existe un consenso absoluto sobre qué máquinas pueden considerarse exactamente robots, los expertos coinciden en que estas entidades tienden a realizar tareas como moverse, accionar un brazo mecánico, manipular su entorno y mostrar un comportamiento inteligente. El término puede referirse tanto a mecanismos físicos como a sistemas virtuales de software, aunque a estos últimos se les suele denominar bots.
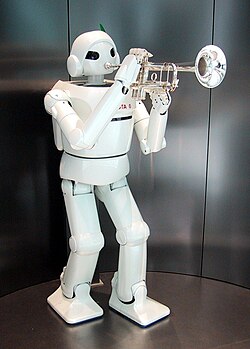
La palabra robot fue introducida al gran público a través de la obra de teatro R.U.R. (Robots Universales Rossum), escrita por el dramaturgo checo Karel Čapek y estrenada en 1920. Aunque el autor popularizó el término, en una carta dirigida al Diccionario Oxford atribuyó a su hermano Josef la creación de la palabra 'roboti', derivada de 'robota', que significa trabajo o labor dura en checo y otras lenguas eslavas. Por su parte, la disciplina que estudia estas máquinas, la robótica, fue acuñada posteriormente por el escritor de ciencia ficción Isaac Asimov y concentra áreas fundamentales como la mecatrónica, la física y las matemáticas.
¿Cómo ha evolucionado la historia de la robótica desde la antigüedad hasta la era moderna?
Los intentos de crear ayudantes artificiales y mecanismos automáticos tienen una larga trayectoria que se remonta a la antigüedad clásica. En el siglo IV antes de Cristo, el matemático griego Arquitas de Tarento construyó una paloma mecánica propulsada por vapor, mientras que Herón de Alejandría diseñó numerosos dispositivos automáticos accionados por presión de aire, agua y vapor. Durante la Edad Media, inventores como Al Jazarí construyeron autómatas musicales avanzados y máquinas programables en el siglo XIII. Sin embargo, las máquinas totalmente autónomas y programables de forma digital no surgieron hasta el siglo XX, destacando la instalación en 1961 de Unimate, creado por George Devol, considerado el primer robot industrial programable.
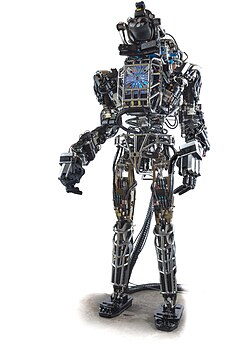
A lo largo de los siglos XVIII y XIX, ingenieros como Jacques de Vaucanson crearon autómatas musicales complejos, y artesanos como Hisashige Tanaka desarrollaron juguetes mecánicos capaces de servir té o escribir caracteres japoneses. Con el avance de la Revolución Industrial, la necesidad de automatizar procesos productivos impulsó el desarrollo de dispositivos mecánicos más complejos. En las últimas décadas, el enfoque se ha expandido hacia la robótica móvil, el desarrollo de sistemas humanoides y la miniaturización de componentes electrónicos que permiten fabricar robots más versátiles para diversos entornos.
¿Cuáles son los principales tipos de robots y su arquitectura?
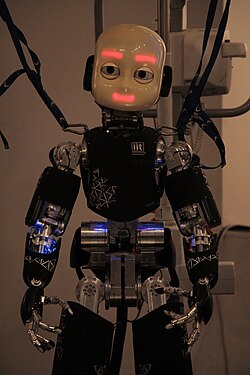
La arquitectura de los robots se clasifica principalmente en cuatro formas según su morfología y sistema de locomoción: androides, móviles, zoomórficos y poliarticulados. Los androides son robots con apariencia humana que imitan sus comportamientos, aunque enfrentan importantes desafíos técnicos relacionados con el equilibrio en la locomoción bípeda. Los robots móviles se desplazan habitualmente sobre ruedas para transportar materiales entre distintos puntos. Los sistemas zoomórficos imitan la locomoción de animales e insectos, facilitando la exploración en terrenos difíciles o espacios extraterrestres.
Por su parte, los robots poliarticulados mueven sus extremidades con diversos grados de libertad y se emplean predominantemente en el sector industrial. Dentro de esta última categoría, las estructuras pueden adoptar morfologías angulares o antropomórficas, cilíndricas, esféricas, cartesianas o de configuración SCARA. Cada una de estas arquitecturas está diseñada para optimizar la precisión, el espacio de trabajo y la capacidad de carga en función de la tarea específica que deban desempeñar en entornos controlados o dinámicos.
¿Cómo funcionan los brazos robóticos y los sistemas industriales?
El tipo de robot industrial más común es el brazo articulado o manipulador, el cual se compone típicamente de segmentos metálicos unidos por articulaciones controladas por una computadora. Un brazo robótico estándar con seis articulaciones ofrece seis grados de libertad, permitiéndole pivotar y imitar los movimientos fundamentales equivalentes a un hombro, un codo y una muñeca humana. Mediante el uso de motores de pasos o sistemas hidráulicos y neumáticos, el ordenador puede mover el brazo con absoluta precisión, repitiendo exactamente los mismos movimientos de manera automatizada y continua.
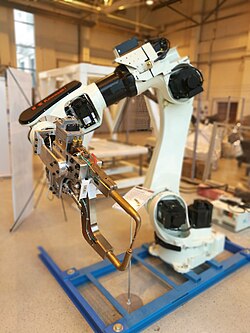
En el extremo de estos brazos se acoplan los llamados efectores finales, que pueden ser pinzas especializadas, sopletes de soldadura, taladores o sistemas de pintura por aire a presión. La programación de estos dispositivos industriales se realiza mediante técnicas gestuales, donde un operario guía manualmente el brazo para registrar la secuencia de movimientos, o mediante programación textual, basada en el cálculo previo de coordenadas y trayectorias. Estas máquinas dominan las líneas de montaje en la industria automotriz y electrónica debido a su alta eficiencia y exactitud.
¿De qué manera se utilizan los robots en la medicina y otros sectores especializados?
En el ámbito médico, la robótica ha experimentado avances significativos, especialmente en procedimientos de cirugía mínimamente invasiva. Compañías como Intuitive Surgical han desarrollado diversos modelos de sistemas quirúrgicos avanzados, como la plataforma Da Vinci, permitiendo intervenciones precisas en especialidades como urología, ginecología, cirugía general y cardiología. Además, la automatización de laboratorios utiliza sistemas robóticos para el transporte seguro de muestras biológicas eincubadores entre diferentes instrumentos analíticos.
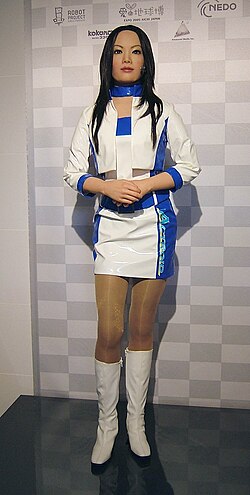
Fuera del entorno sanitario y manufacturero, los robots desempeñan papeles cruciales en la exploración espacial y submarina, utilizando habitualmente diseños de tipo artrópodo para sortear terrenos complejos. Asimismo, se emplean en tareas de búsqueda y rescate, desactivación de explosivos, agricultura de precisión y servicios educativos. En sociedades con poblaciones envejecidas, como Japón, se investiga intensamente su aplicación en el cuidado y asistencia de personas mayores para mejorar su calidad de vida.
¿Cuáles son las principales controversias éticas y laborales asociadas a los robots?
La creciente automatización e integración de robots en la economía ha generado debates profundos sobre su impacto en el mercado laboral y la posible sustitución de trabajadores humanos. Si bien estas tecnologías incrementan la productividad, reducen costos y asumen tareas peligrosas o insalubres, también suscitan inquietudes sobre el desempleo tecnológico y la seguridad en la interacción entre humanos y máquinas. Un ejemplo histórico de esta problemática ocurrió en 1984 en Míchigan, cuando se registró uno de los primeros accidentes fatales vinculados a un brazo robótico industrial.
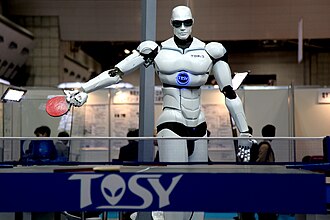
En el plano internacional, el desarrollo de sistemas autónomos letales ha motivado llamados de atención por parte de organismos como la Organización de las Naciones Unidas (ONU). Expertos y relatores especiales han advertido sobre los riesgos éticos de conferir a máquinas la capacidad de tomar decisiones sobre la vida humana en contextos bélicos. Paralelamente, en el ámbito civil, las Tres Leyes de la Robótica formuladas por Isaac Asimov en la literatura de ciencia ficción continúan inspirando debates filosóficos sobre la moralidad de los sistemas autónomos, aunque su aplicación práctica sigue siendo inalcanzable debido a la ausencia de conciencia y verdadera comprensión contextual en las máquinas actuales.
Sources & Further Reading
- Alliance for Telecommunications Solutions. (2001). Glosario de telecomunicaciones: "bot".
- Zunt, Dominik. The Karel Čapek website. Who did actually invent the word "robot" and what does it mean?
- Hornyak, Timothy N. (2006). Loving the Machine: The Art and Science of Japanese Robots. New York: Kodansha International. ISBN: 4-7700-3012-6.
- White, Michael. (2005). Isaac Asimov: A Life of the Grand Master of Science Fiction. Carroll & Graf. ISBN: 0-7867-1518-9.
- Sampedro, Javier. (2009). Las máquinas toman el control. El País.
Tu voto se guarda en este dispositivo.